Нервову систему дрозофіли перенесли в крокуючого робота: чому вірусні новини про «воскресіння мухи» — фейк
 ·
14.09.2026 16:16
·
2 хвилини читання
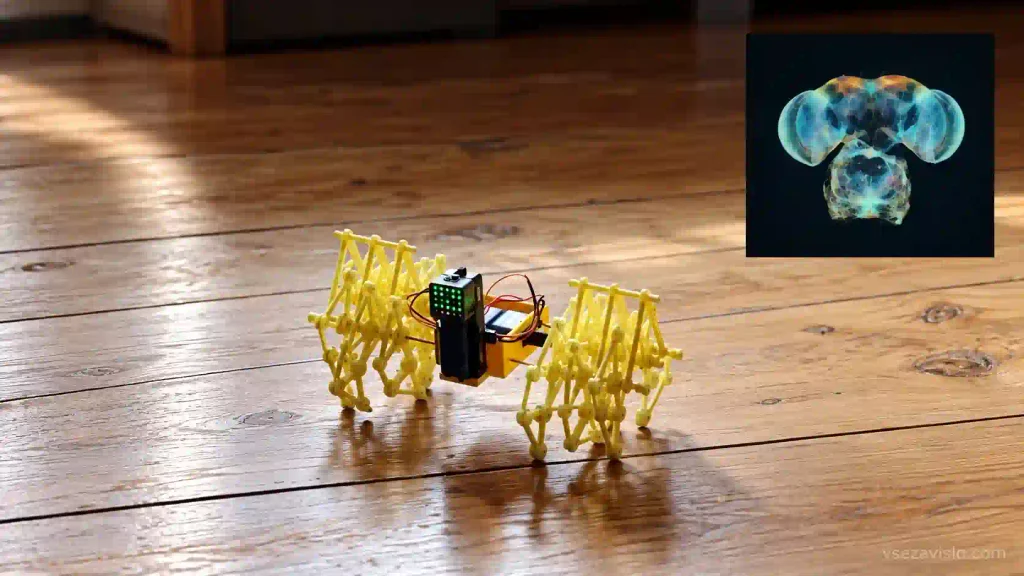
У соціальних мережах набрали мільйони переглядів ролики про те, що дослідники нібито «підключили мозок мертвої мухи до механічного павука», подарувавши комасі нове залізне тіло. Перевірка першоджерел свідчить, що перед нами цікавий науковий експеримент, однак до біологічного оживлення він не має жодного стосунку: до робота підключили цифрову симуляцію нейронних ланцюжків, а не живу органіку.
Карта 166 тисяч нейронів і проєкт Ommatid
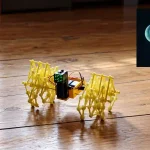
Приводом для вірусних заголовків стала публікація проєкту Ommatid у репозиторії на GitHub. Розробник під псевдонімом FutureJJ відтворив цифрову модель нервової системи плодової мушки (Drosophila melanogaster) та використав її як контролер для шестиногого крокуючого робота Hiwonder RoSpider.
Жодних біочипів чи вилучених тканин у конструкції немає. Основою проєкту став атлас Male CNS v1.0 — повний цифровий коннектом центральної нервової системи самця дрозофіли, підготовлений фахівцями Google Research, Медичного інституту Говарда Г’юза (HHMI) та Кембриджського університету.
Учені за допомогою електронної мікроскопії пошарово оцифрували карту всіх 166 700 нейронів комахи та близько 50 мільйонів синапсів, охопивши не лише головний мозок, а й вентральний нервовий стовбур — аналог спинного мозку у членистоногих.
THE FLY BRAIN ESCAPED THE COMPUTER. I PUT IT INSIDE A PHYSICAL ROBOT.
— Frank (@Frank_web33) September 13, 2026
Scientists released a reconstructed map containing 166,700 neurons from a fruit fly.
I connected it to a Strandbeest.
The panel in the top-right shows the simulated brain running. Its neural activity is… pic.twitter.com/gTPeHK8FLz
Програмна емуляція замість фантастики
У проєкті Ommatid природна нейромережа працює у вигляді програмної симуляції на сервері. Робот зчитує навколишній простір через власну відеокамеру та передає кадри програмі. Віртуальні зорові нейрони мухи обробляють світлові сигнали й генерують рухові імпульси, які потім транслюються на дванадцять сервоприводів механічних лап.
Ключова мета розробника — дослідити поведінку незміненого біологічного коннектома в незвичному штучному тілі (embodied simulation). Модель не тренували за допомогою класичного машинного навчання і не налаштовували під ходу павука: рухи виникають виключно завдяки природній архітектурі зв’язків між нейронами.
Автор проєкту наголошує, що не йдеться про перенесення особистості чи свідомості комахи. Це експериментальний демонстратор, а перші тести показали обмежену координацію рухів.
Утім, розробка наочно ілюструє практичне застосування фундаментальних даних картування мозку із журналу Cell: науковці отримали інструмент для тестування природних нейронних схем на реальних фізичних машинах без втручання в живі організми.