Нервную систему дрозофилы перенесли в шагающего робота: почему вирусные новости о «воскрешении мухи» — фейк
 ·
14.09.2026 16:16
·
2 минуты чтения
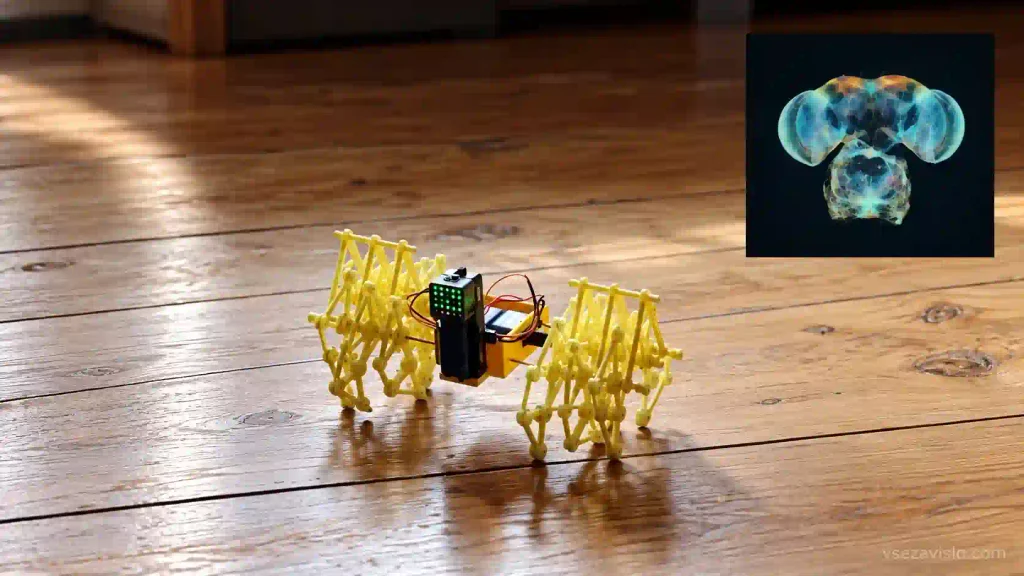
В социальных сетях набрали миллионы просмотров ролики о том, что исследователи якобы «подключили мозг мертвой мухи к механическому пауку», подарив насекомому новое железное тело. Проверка первоисточников показывает, что перед нами любопытный научный эксперимент, однако к биологическому оживлению он не имеет отношения: к роботу подключили цифровую симуляцию нейронных цепочек, а не живую органику.
Карта 166 тысяч нейронов и проект Ommatid
Поводом для вирусных заголовков стала публикация проекта Ommatid в репозитории на GitHub. Разработчик под псевдонимом FutureJJ воссоздал цифровую модель нервной системы плодовой мушки (Drosophila melanogaster) и использовал ее как контроллер для шестиногого шагающего робота Hiwonder RoSpider.
Никаких биочипов или извлеченных тканей в конструкции нет. Фундаментом проекта стал атлас Male CNS v1.0 — полный цифровой коннектом центральной нервной системы самца дрозофилы, подготовленный специалистами Google Research, Медицинского института Говарда Хьюза (HHMI) и Кембриджского университета.
Ученые с помощью электронной микроскопии послойно оцифровали карту всех 166 700 нейронов насекомого и около 50 миллионов синапсов, охватив не только головной мозг, но и вентральный нервный шнур — аналог спинного мозга у членистоногих.
THE FLY BRAIN ESCAPED THE COMPUTER. I PUT IT INSIDE A PHYSICAL ROBOT.
— Frank (@Frank_web33) September 13, 2026
Scientists released a reconstructed map containing 166,700 neurons from a fruit fly.
I connected it to a Strandbeest.
The panel in the top-right shows the simulated brain running. Its neural activity is… pic.twitter.com/gTPeHK8FLz
Программная эмуляция вместо фантастики
В проекте Ommatid природная нейросеть работает в виде программной симуляции на сервере. Робот считывает окружающее пространство через собственную видеокамеру и передает кадры программе. Виртуальные зрительные нейроны мухи обрабатывают световые сигналы и генерируют двигательные импульсы, которые затем транслируются на двенадцать сервоприводов механических лап.
Ключевая цель разработчика — изучить поведение неизмененного биологического коннектома в непривычном искусственном теле (embodied simulation). Модель не тренировали с помощью классического машинного обучения и не настраивали под походку паука: движения возникают исключительно за счет естественной архитектуры связей между нейронами.
Автор проекта подчеркивает, что речь не идет о переносе личности или сознания насекомого. Это экспериментальный демонстратор, а первые тесты показали ограниченную координацию движений.
Однако разработка наглядно иллюстрирует практическое применение фундаментальных данных картирования мозга из журнала Cell: ученые получили инструмент для тестирования природных нейронных схем на реальных физических машинах без вмешательства в живые организмы.