Нейросеть GPT-6 Astra впервые самостоятельно провела реальный автомобиль по тестовой трассе
 ·
27.09.2026 21:41
·
3 минуты чтения
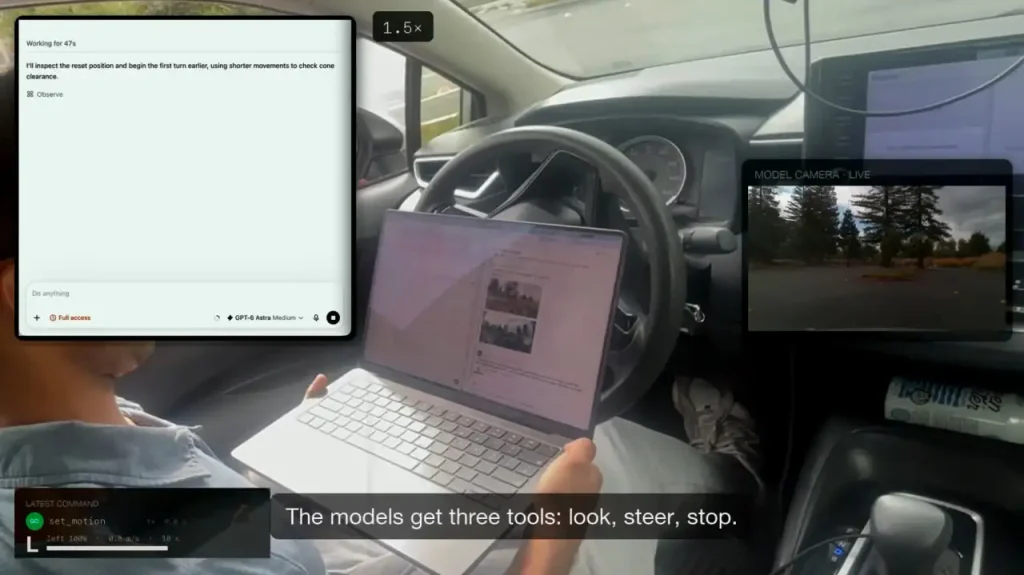
Группа независимых исследователей из проекта DrivingBench провела необычный эксперимент: они подключили передовые языковые модели напрямую к системе управления Toyota Corolla 2022 года. В отличие от традиционных автопилотов, которые обучаются на миллионах часов видео специально для вождения, здесь машину вели универсальные чат-боты, опираясь только на анализ картинок с камер и базовую телеметрию. Безоговорочным победителем стала GPT-6 Astra от OpenAI — со второй попытки она успешно проехала 134-метровую трассу из конусов за 5 минут и 22 секунды.
Как поясняется в отчете DrivingBench, в тесте не использовались обычные потребительские версии чат-ботов. Разработчики Адитья Рамабадран, Симон Манс и Тобиас Гесслер написали специальный код интеграции: GPT-6 Astra и GPT-5.6 Sol работали через среду Codex, Claude Fable 5.1 — через Claude Code, а Grok 4.6 обращался к машине с помощью редактора Cursor.
Три команды для руля и обязательная страховка
Чтобы передать искусственному интеллекту контроль над рулем, газом и тормозом, исследователи подключили к CAN-шине автомобиля устройство comma four с открытым программным обеспечением openpilot. Моделям дали жестко ограниченный API всего из трех действий: получить снимок с камер и текущую скорость, задать вектор движения (угол поворота, скорость и время нажатия педалей) или выполнить экстренную остановку.
О полноценном выезде в городский трафик речи не шло. Эксперимент проходил на пустой парковке в районе залива Сан-Франциско, а скорость искусственно ограничили безопасным диапазоном от 1,8 до 12,6 км/ч. Для страховки за рулем постоянно находился человек, готовый в любой момент нажать на тормоз и перехватить управление, подчеркивает издание The Register.
We gave ChatGPT, Claude, and Grok control of a real Toyota Corolla 🚗, steering/gas/brakes, no human driving (just a foot over the brake).
— DrivingBench (@DrivingBench) September 21, 2026
Only one model was able to complete our entire driving course. Introducing DrivingBench. 🔥⌛️🏁 pic.twitter.com/HhukXrByus
Анализ ошибок на лету и цена ИИ-водителя
Конкуренты модели от OpenAI с задачей не справились. В лучшей из своих попыток Claude Fable 5.1 одолел 45% маршрута, Grok 4.6 остановился на 11%, а GPT-5.6 Sol проехал лишь 6% пути. Большинство алгоритмов ошибались в пространственном восприятии и сбивали конусы уже на первом повороте.
Главным прорывом GPT-6 Astra стала способность корректировать поведение на основе собственного опыта без дополнительного дообучения (fine-tuning). В первом заезде модель сошла с дистанции на середине трека. Проанализировав логи неудачи, во второй попытке нейросеть самостоятельно решила двигаться медленнее, стала чаще запрашивать обновления с камер и начала использовать максимальные углы поворота руля для прохождения сложных участков.
Несмотря на впечатляющий результат, генеративные модели пока не готовы заменить специализированные системы автономного вождения. Успешный пятиминутный заезд Astra обошелся исследователям в 6,6 миллиона токенов, что стоило $7,74 только за обработку запросов. В пересчете на реальные расстояния это около $92 за одну милю пути.
Проект DrivingBench доказал, что современные мультимодальные модели обладают достаточным пространственным мышлением для навигации в физическом мире. Однако их применение в качестве реального водителя на дорогах общего пользования пока остается слишком медленным и непомерно дорогим процессом.