Нейромережа GPT-6 Astra вперше самостійно провела реальний автомобіль тестовою трасою
 ·
27.09.2026 21:41
·
3 хвилини читання
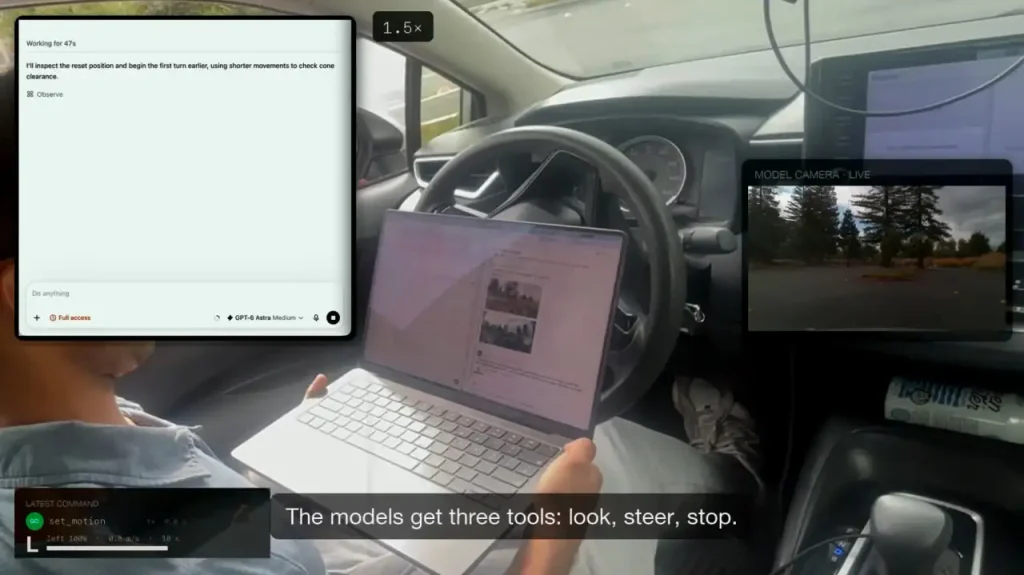
Група незалежних дослідників із проєкту DrivingBench провела незвичний експеримент: вони під’єднали передові мовні моделі безпосередньо до системи керування Toyota Corolla 2022 року. На відміну від традиційних автопілотів, які навчаються на мільйонах годин відео спеціально для водіння, тут машину вели універсальні чат-боти, спираючись лише на аналіз зображень із камер і базову телеметрію. Беззаперечним переможцем стала GPT-6 Astra від OpenAI — з другої спроби вона успішно проїхала 134-метрову трасу з конусів за 5 хвилин і 22 секунди.
Як пояснюється у звіті DrivingBench, у тесті не використовували звичайні споживчі версії чат-ботів. Розробники Адітья Рамабадран, Сімон Манс і Тобіас Гесслер написали спеціальний код інтеграції: GPT-6 Astra і GPT-5.6 Sol працювали через середовище Codex, Claude Fable 5.1 — через Claude Code, а Grok 4.6 звертався до машини за допомогою редактора Cursor.
Три команди для керма та обов’язкова страховка
Щоб передати штучному інтелекту контроль над кермом, газом і гальмом, дослідники під’єднали до CAN-шини автомобіля пристрій comma four з відкритим програмним забезпеченням openpilot. Моделям дали жорстко обмежений API лише з трьох дій: отримати знімок із камер і поточну швидкість, задати вектор руху (кут повороту, швидкість і час натискання педалей) або виконати екстрену зупинку.
Про повноцінний виїзд у міський трафік не йшлося. Експеримент проходив на порожньому паркінгу в районі затоки Сан-Франциско, а швидкість штучно обмежили безпечним діапазоном від 1,8 до 12,6 км/год. Для страховки за кермом постійно перебувала людина, готова будь-якої миті натиснути на гальмо й перехопити керування, наголошує видання The Register.
We gave ChatGPT, Claude, and Grok control of a real Toyota Corolla 🚗, steering/gas/brakes, no human driving (just a foot over the brake).
— DrivingBench (@DrivingBench) September 21, 2026
Only one model was able to complete our entire driving course. Introducing DrivingBench. 🔥⌛️🏁 pic.twitter.com/HhukXrByus
Аналіз помилок на льоту та ціна ШІ-водія
Конкуренти моделі від OpenAI із завданням не впоралися. У найкращій зі своїх спроб Claude Fable 5.1 подолав 45% маршруту, Grok 4.6 зупинився на 11%, а GPT-5.6 Sol проїхав лише 6% шляху. Більшість алгоритмів помилялися у просторовому сприйнятті та збивали конуси вже на першому повороті.
Головним проривом GPT-6 Astra стала здатність коригувати поведінку на основі власного досвіду без додаткового дообучення (fine-tuning). У першому заїзді модель зійшла з дистанції на середині треку. Проаналізувавши логи невдачі, у другій спробі нейромережа самостійно вирішила рухатися повільніше, почала частіше запитувати оновлення з камер і застосовувати максимальні кути повороту керма для проходження складних ділянок.
Попри вражаючий результат, генеративні моделі поки не готові замінити спеціалізовані системи автономного водіння. Успішний п’ятихвилинний заїзд Astra обійшовся дослідникам у 6,6 мільйона токенів, що коштувало $7,74 лише за обробку запитів. У перерахунку на реальні відстані це близько $92 за одну милю шляху.
Проєкт DrivingBench довів, що сучасні мультимодальні моделі мають достатнє просторове мислення для навігації у фізичному світі. Однак їхнє застосування як реального водія на дорогах загального користування поки залишається надто повільним і непомірно дорогим процесом.